

(来源:机器之心)
机器之心发布
一台人形机器人从冰箱取出玉米,丝滑 U 型转身走向空气炸锅,放下食材后快速下蹲拖动收纳筐,把散落一地的玩偶逐个收纳,再起身前往卧室整理被子。全程没有停顿,没有 “站定再动手”,没有场景切换后的任务重启。
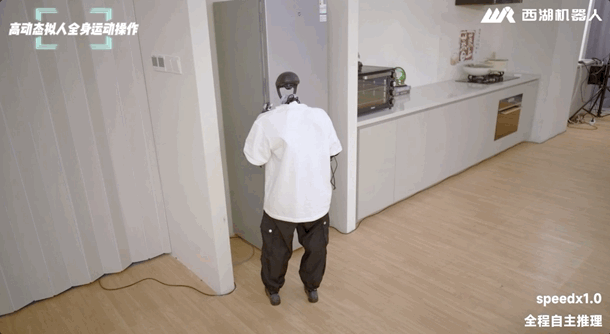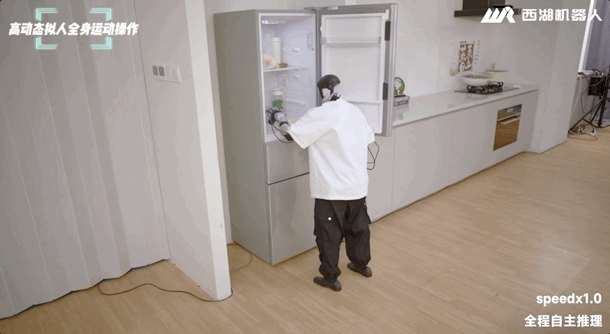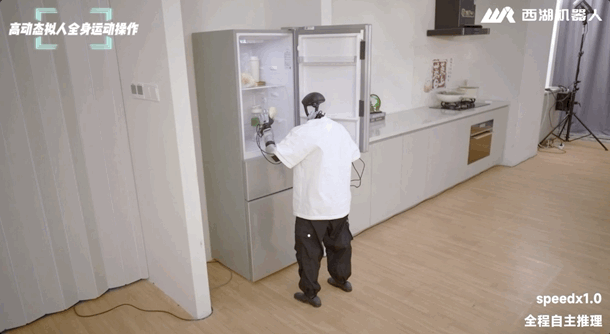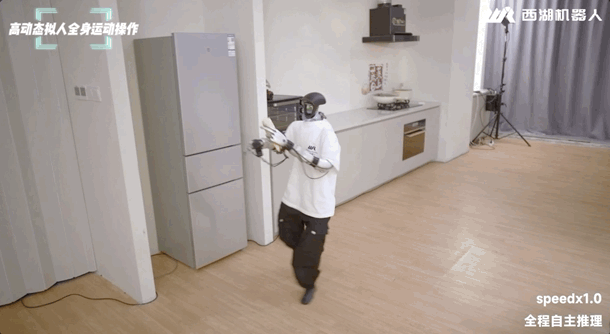
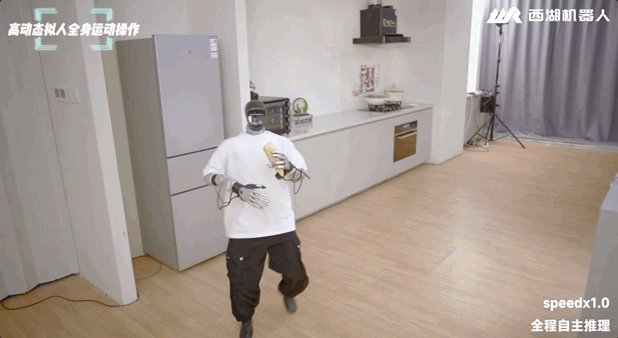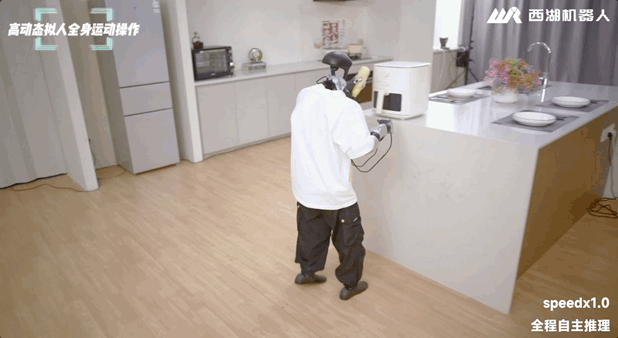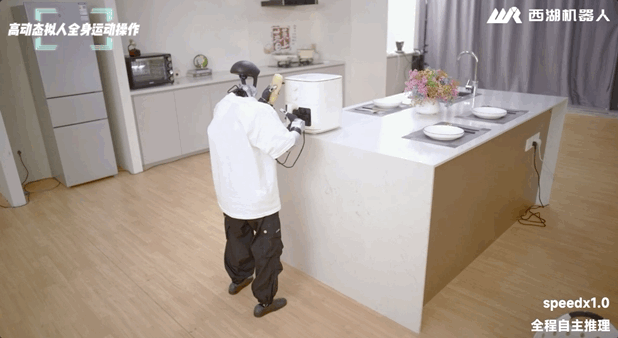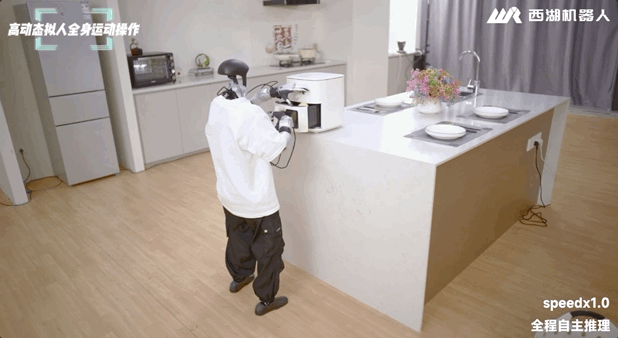
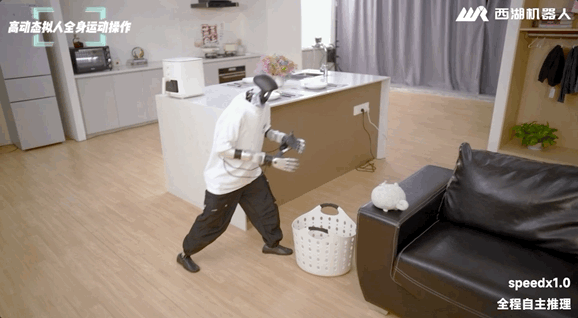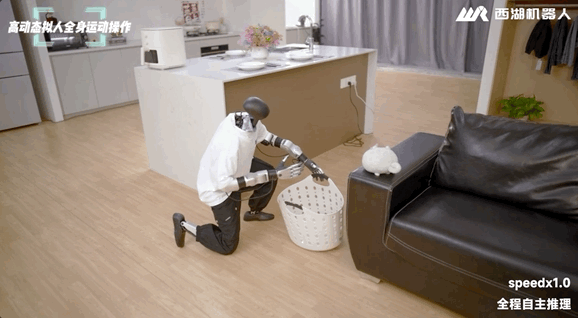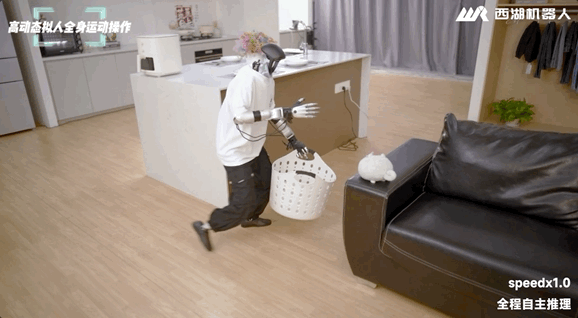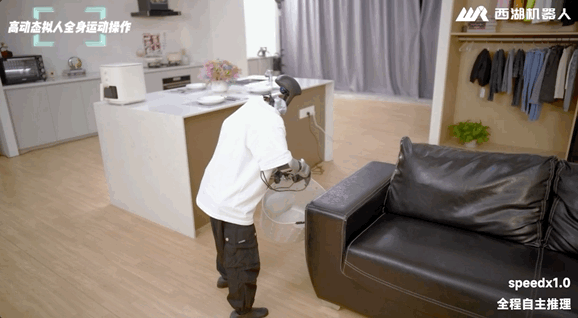
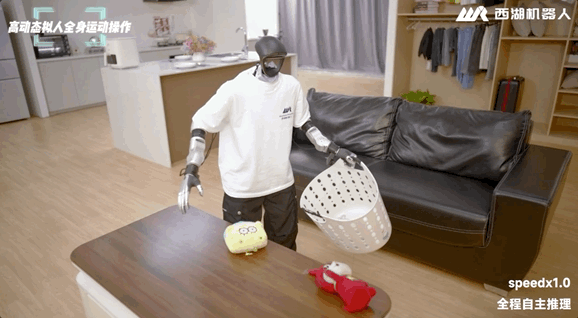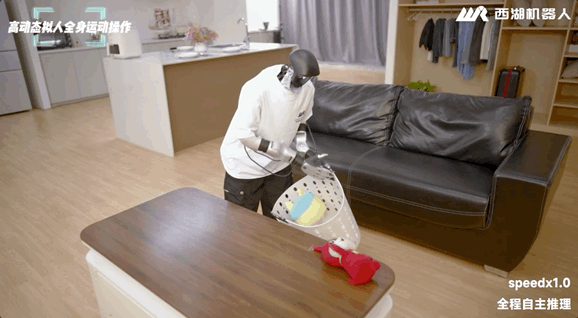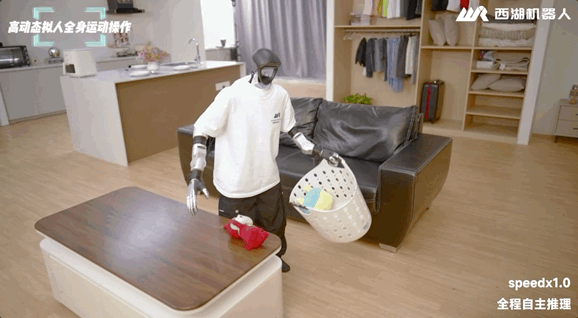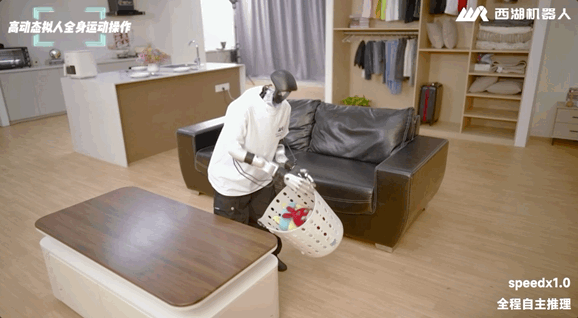
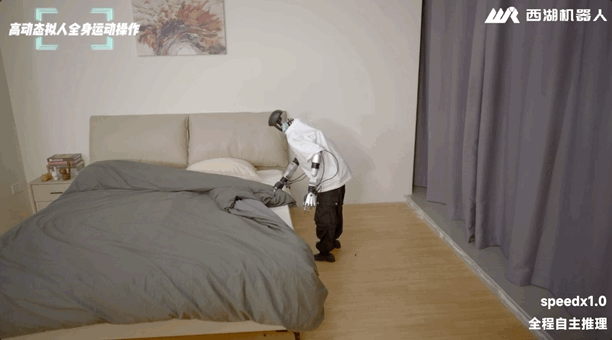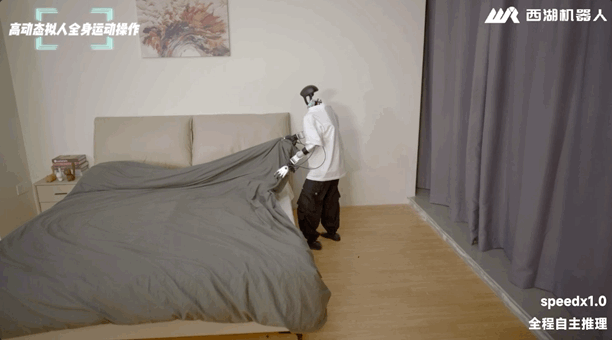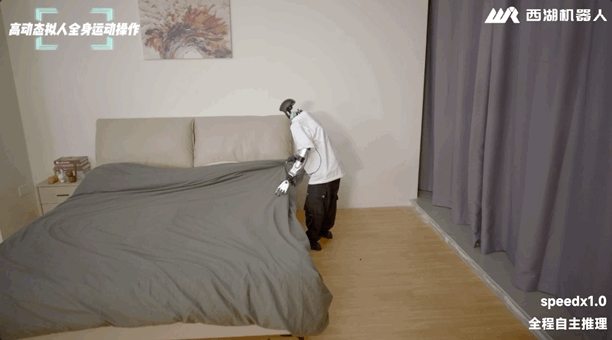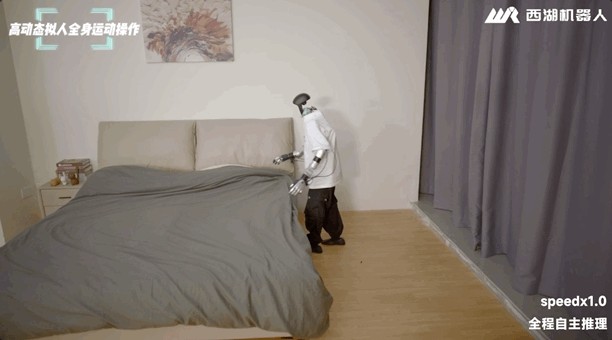
这是西湖机器人最新发布的通用大脑 WR1 跑出的真实场景演示。
让机器人做家务,难在真实家务从来不是单点动作,而是一条环环相扣的任务链 —— 从冰箱到灶台,从沙发到床铺,任何一处停顿、断裂或失稳,整段任务就要重来。而当前人形机器人的普遍困境恰恰在于:移动、姿态与手部操作分开规划,“能走的走不稳,能操作的动不了”,往往需要 “站定才能干活”,难以应对跨空间、多步骤、带扰动的复杂任务。
WR1 正是为破解这一痛点而来。依托全球首创的通用大小脑双预训练架构,WR1 实现端到端认知决策与全身运动控制,突破高动态、拟人化全身运动操作一体化关键技术,解锁全球首个人形机器人灵巧手自主叠衣的复杂柔性作业能力,并实现高度丝滑的跨空间长程任务执行。
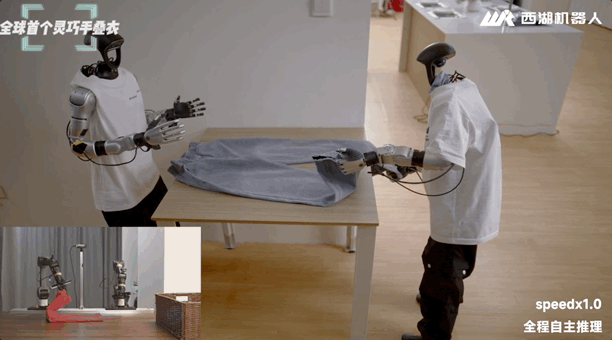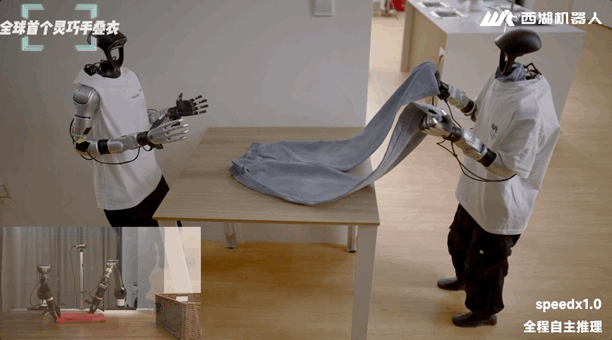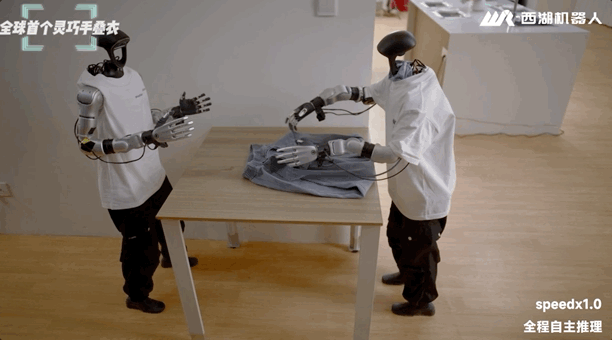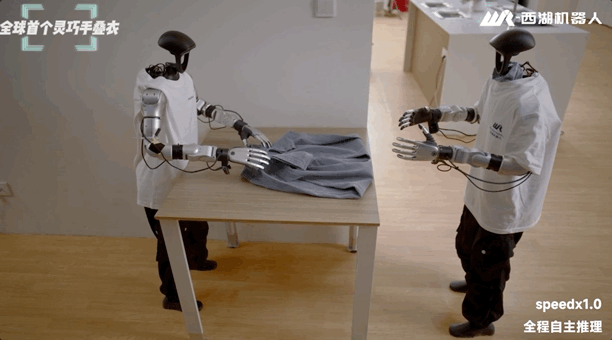
从 “站定干活” 到 “边走边做”,从实验室 Demo 到真实场景作业,WR1 正在重新定义人形机器人的能力边界。
通用大小脑双预训练架构
打通思考与行动,解决动作断裂痛点
WR1 通用端到端的智能大脑与通用动作专家 GAE 两大模块协同,实现认知与执行深度耦合。
通用大脑:融合世界模型(WM)与视觉语言动作模型(VLA),负责环境感知、任务理解与决策,直接输出包含移动、躯干姿态、灵巧手操作的完整全身动作序列;
通用动作专家 GAE:作为机器人的 “运动小脑”,承接全身动作序列,保障运动快速、稳定落地。
针对家庭动态环境下连续任务容易出现动作断裂、运动状态丢失的行业难题,WR1 配置长短时运动状态回顾 + 实时动作分块衔接机制,叠加 GAE 前瞻延迟补偿能力。机器人能够记忆运动上下文,对动作分段生成、平滑过渡,为高难度柔性操作、长链条复杂任务提供底层运动保障。

西湖机器人 WR1 系统技术架构
何为 “高动态”
丝滑 U 型转身,复杂环境机动作业
本次 WR1 所强调的高动态能力,体现在机器人可以在执行任务的同时完成流畅、快速的身体机动,代表动作的响应速度、运动平滑度与环境适应性。
在公开长程家务演示中,机器人取完冰箱内的玉米后,完成丝滑 U 型转身,快速平稳移动至空气炸锅前方,随即调整站位开展操作。整套过程减速、转向、再加速连贯一气,没有生硬停顿、抖动或者原地重置。
不止 U 型转身,机器人下蹲、大范围走位、边移动边操作物体等都属于高动态能力范畴。这依赖 GAE 大规模人体运动先验,配合前瞻延迟补偿,补偿硬件执行时延,让机器人可以在动态变化的家居空间灵活调整位置,为多房间连贯任务打下机动基础。
何为 “拟人”
全身运动操作协同,像人一样做家务
WR1 的拟人化,不只是外形像人,核心是脚步、躯干、手臂、双手的协同逻辑贴近人类做家务的行为模式,做到移动、身体姿态调节、手部操作同步开展,而不是 “走完再停,停下再动手”。
人类做家务时,会一边走动、一边调整身体姿态、双手同步拿取处理物品;而很多现有机器人需要完成行走之后静止站稳,再启动手臂操作,动作割裂感强。
WR1 实现了:人形机器人手持玉米同步转弯移动、下蹲过程中同步完成玩偶收纳,在承托长裤的同时转身将其铺放到桌面。整套动作遵循人的身体协同逻辑,躯干会配合手部任务自然倾斜调整,步伐适配手上物体重量与姿态,实现人形机器人的全身运动操作高度拟人。
在操作任务中同时实现高动态拟人运动,远比单纯的拟人运动(如拟人行走)或高动态运动任务中的单类动作(如机器人打球)更具挑战。前者只需解决 “走得像人”,后者主要解决 “动得够快”,而全身运动操作一体化要求机器人在动态移动中实现多模态操作感知决策闭环和手部稳定作业 —— 这是难度和价值的双重跃升。
柔性操作硬核突破
全球首次人形灵巧手完成衣物折叠
衣物属于非规整柔性物体,拉扯、晾衣架晃动、周边物体扰动都会持续改变布料形态,远比毛巾、浴巾这类规整织物处理难度更高,对感知、全身协同、动态修正能力提出严苛要求。

在此前多场公开展会中,西湖机器人已演示 WR1 在机械臂平台上完成自主叠衣作业,搭载 WR1 的机械臂能实现最快 36 秒自主叠衣、100% 成功率、并有极强抗干扰性,效果达到国际领先水平。而本次公开演示进一步把柔性操作能力迁移至人形机器人灵巧手。演示现场,搭载 WR1 的人形机器人从晃动的晾衣架取下长裤,像人类一样把裤子搭在手臂承托,实时感知环境扰动并自适应调整;还可以和另一台同样搭载 WR1 的人形机器人协同,依次完成取衣、承托、转移、铺展、灵巧手折叠的完整流程。两台机器人互相感知对方动作以及布料实时形变,共同完成作业。
这是全球首次由人形机器人灵巧手完成衣物完整折叠的公开演示。整套能力依靠多视角视觉感知结合机器人本体状态,统一输出移动姿态手部操作指令,再由 GAE 完成全身跟踪与平衡控制,应对柔性物体带来的动态变化。
长链路能力
从厨房到卧室,跑通跨空间家务链
人形机器人真正的价值,不在单点演示,而在把多步骤任务一口气串起来。但现实是,多数产品跑长流程时普遍卡在三个地方:动作断层、场景切换后任务失效、移动与操作互相打架。
在家庭场景中,WR1 完整跑通了一条跨厨房 - 客厅 - 卧室的家务任务链:自主移动至冰箱取出玉米→U 型转弯抵达空气炸锅放置食材→下蹲拖动收纳筐整理散落玩偶→前往卧室整理被子。全程不断切换站位、身体高度与操作对象,没有生硬停顿,也没有场景切换后的任务重启。
这条链路之所以能跑通,靠的是三项机制各司其职:
1. 人形全身动作统一生成:同一段动作序列同时表达行走位移、躯干姿态、灵巧手指令,脚步、躯干、双手围绕同一个作业目标协同规划;
2. 实时分块衔接前后动作:生成下一段动作时充分考虑正在执行的运动轨迹,机器人持续运动的同时后台预生成后续动作,从机制层面消除更新带来的卡顿突变;
3. 前瞻延迟补偿响应意图:GAE 依托大规模多源人体运动数据经过两阶段训练习得丰富全身运动技能,通过可调节前瞻机制补偿硬件执行延迟;WR1 针对动作缓冲剩余延迟进一步校准,和衔接机制共同提升连贯性。
落到具体动作上,就是:机器人手持玉米转弯靠近空气炸锅时,身体移动、姿态调整与手部操作始终紧密咬合;下蹲提筐、收纳高低不同玩偶时,脚步、躯干、双手围绕同一目标协调联动;承托长裤转身铺展至桌面时,衔接处的停顿与突变被压到最低。
这正是 WR1 实现长链路能力与全身运动 - 操作一体化的底层支撑 —— 不是把多个模块拼在一起,而是让运动与操作从生成那一刻起就是同一件事。
从演示走向实用
推动具身智能落地真实场景
西湖机器人科技(杭州)有限公司,是西湖大学人工智能与机器人领域首个成果转化项目。公司坚持通用大脑 + 人形全身小脑 + 自研人形本体三位一体全栈自研路线,核心目标是打通任务理解与全身运动控制,面向家庭服务、工业制造以及特种作业场景打造自研人形机器人通用大脑底座。团队致力于推动人形机器人摆脱实验室单点演示瓶颈,实现真实生产生活环境下长链路、高扰动场景的连续自主作业。

公司由顶尖科研领军者领衔:创始人王东林,国家科技创新 2030 重大项目首席科学家、西湖大学终身教授,深耕机器人学习领域,是国内具身智能与机器人学习领军人物;联合创始人张岳,西湖大学终身教授、工学院副院长,国际知名自然语言处理专家。研发团队汇聚全球顶尖高校与产业界科研、工程精英,已完成多轮数亿元级别融资,全力推进人形机器人通用大脑迭代落地。
从全球首个人形灵巧手完成衣物折叠的高难度柔性操作,到丝滑跑完跨房间多步长程家务,WR1 把任务理解、环境实时反馈、全身运动控制完整打通。不再是单一动作的技术秀,而是面向复杂环境,具备持续感知、动态调整、长程连贯执行的人形机器人通用大脑方案。
对于行业而言,WR1 代表一种落地思路:将任务理解和全身运动深度耦合,不再把 “思考” 和 “行动” 割裂开来。过往人形演示更多局限毛巾等简单织物折叠、短片段单点任务,WR1 刷新了人形机器人在家庭场景的实操上限。

面向真实世界的复杂任务,西湖机器人将持续迭代通用大脑系统,打磨人形机器人在家庭服务、工业制造、特种作业等更广阔的场景下的实用能力。依托自研通用底座,打通从算法原型到商业化落地的关键链路,共建人形机器人产业生态,助力国内具身智能行业高质量发展。
